↩ Chapitre : Géométrie dans l’espace (Terminale spécialité)
L’essentiel de la partie Géométrie du programme de Terminale spécialité (programme de 2019) : vecteurs, droites et plans de l’espace, orthogonalité et distances, représentations paramétriques et équations cartésiennes.
1. Vecteurs, droites et plans de l’espace
- Les règles de calcul vectoriel du plan s’étendent à l’espace (relation de Chasles, combinaisons linéaires, colinéarité).
- Une droite est définie par un point
 et un vecteur directeur non nul : c’est l’ensemble des points tels que , réel.
- Un plan est défini par un point et deux vecteurs , non colinéaires : ensemble des points tels que .
- Trois vecteurs sont coplanaires si l’un s’écrit comme combinaison linéaire des deux autres. Trois vecteurs non coplanaires forment une base de l’espace ; avec un point , ils forment un repère, et tout point a des coordonnées .
- Positions relatives : deux droites sont coplanaires (sécantes ou parallèles) ou non coplanaires ; une droite et un plan sont sécants ou parallèles ; deux plans sont sécants (selon une droite) ou parallèles.
 et un vecteur directeur
 non nul : c’est l’ensemble des points
 tels que
 ,
 réel.
 non colinéaires : ensemble des points
 .
 , ils forment un repère, et tout point a des coordonnées
 .
2. Produit scalaire et orthogonalité
À connaître
- Dans un repère orthonormé : et ; .
- . On a aussi .
- Une droite est orthogonale à un plan si elle est orthogonale à deux droites sécantes de ce plan.
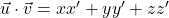 et
 ;
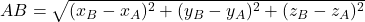 .
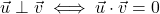 . On a aussi
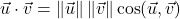 .
- Vecteur normal à un plan : vecteur non nul orthogonal à deux vecteurs non colinéaires du plan.
- Projeté orthogonal d’un point sur un plan : point de tel que soit orthogonale à ; c’est le point de le plus proche de , et est la distance de à .
 : point
 de
 soit orthogonale à
 est la distance de
3. Représentations paramétriques et équations cartésiennes
À connaître
- Droite passant par de vecteur directeur : , .
- Un plan de vecteur normal a une équation cartésienne ; réciproquement, une telle équation (avec ) définit un plan de vecteur normal .
 de vecteur directeur
 :
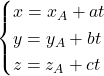 ,
 .
 a une équation cartésienne
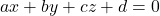 ; réciproquement, une telle équation (avec
 ) définit un plan de vecteur normal
 .
4. Méthodes
- Intersection d’une droite et d’un plan : reporter la représentation paramétrique dans l’équation du plan et résoudre en .
- Projeté orthogonal de sur : droite passant par dirigée par , puis intersection avec .
- Montrer qu’une droite est orthogonale à un plan : son vecteur directeur est colinéaire à un vecteur normal du plan.
5. Pièges classiques
- Deux droites de l’espace non parallèles ne sont pas forcément sécantes : elles peuvent être non coplanaires.
- Une représentation paramétrique n’est pas unique : point et vecteur directeur peuvent changer.
Pour aller plus loin
Besoin d’aide sur ce chapitre ?
Un blocage sur une notion, un contrôle à préparer ou le bac en ligne de mire : Pr. Elakili, agrégé de mathématiques depuis 1991, propose des cours particuliers aux lycéens (Première, Terminale, Maths expertes), en présentiel à Casablanca, ou à distance, partout au Maroc et en France.