↩ Chapitre : Géométrie dans l’espace (Terminale spécialité)
Introduction
Six exercices exigeants de géométrie dans l’espace, pour les élèves qui maîtrisent déjà le cours et la fiche d’exercices corrigés du chapitre : trois exercices ★★★ et trois exercices ★★★★, dont deux de niveau première année de prépa (ECG et MPSI-PCSI). Outils utilisés : représentations paramétriques, équations cartésiennes de plans, produit scalaire, orthogonalité, projeté orthogonal, volumes.
Mode d’emploi : cherchez chaque exercice au moins vingt minutes avant d’ouvrir les Indications, puis cherchez encore avant de lire le Corrigé. Les exercices ★★★ sont du niveau des questions les plus difficiles du bac ; les exercices ★★★★ demandent davantage d’initiative, et les deux derniers sont du niveau d’une première année de classe préparatoire, tout en restant dans le programme du chapitre.
Exercices
Exercice 1 · Le tétraèdre régulier caché dans un cube ★★★★
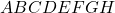 est un cube d’arête
 (
 et
 sont deux faces opposées,
 au-dessus de
 ). On se place dans le repère orthonormé
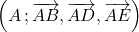 .
- Donner les coordonnées de
 , , et . Montrer que les six arêtes du tétraèdre ont la même longueur.
- Montrer que le vecteur est normal au plan et en déduire une équation cartésienne de ce plan.
- Déterminer les coordonnées du projeté orthogonal de sur le plan . Vérifier que est le centre de gravité du triangle et calculer la distance .
- Calculer le volume du tétraèdre de deux façons : avec la formule , puis en retirant du cube quatre tétraèdres « de coin ».
 ,
 . Montrer que les six arêtes du tétraèdre
 .
 , puis en retirant du cube quatre tétraèdres « de coin ».
Indications
1. Chaque arête de  est une diagonale d’une face du cube.
2. Vérifier  et
 .
3. Intersection de la droite  avec le plan
 .
4. L’aire d’un triangle équilatéral de côté  est
 . Le tétraèdre de coin en
 est
 .
Corrigé
1.  ,
 ,
 ,
 . On calcule
 : toutes les arêtes mesurent
 , le tétraèdre est régulier.
2.  ,
 ,
 : et . Ces deux vecteurs n’étant pas colinéaires,
 est normal à , d’équation
 ;
 donne
 :
⇝ :  .
3.  est sur la droite (orthogonale au plan et passant par ) :
 avec
 , d’où
 . Le centre de gravité de
 a pour coordonnées
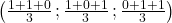 : c’est bien . Enfin
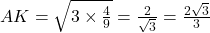 .
4. L’aire de (équilatéral de côté ) est  , donc
 . Autre méthode : le cube privé de est formé de quatre tétraèdres de coin (,
 ,
 ,
 ), chacun de volume
 . Donc
 .
⇝ Le tétraèdre régulier occupe exactement le tiers du cube.
Exercice 2 · Perpendiculaire commune à deux droites ★★★★
Dans un repère orthonormé, on considère les droites  :
 (
 ) et
 :
 (
 ).
- Montrer que et ne sont pas coplanaires.
- Pour et , exprimer les coordonnées de . Déterminer et pour que soit orthogonal à la fois à et à . On note et les points obtenus.
- Soient et quelconques. En écrivant , montrer que .
- En déduire la plus courte distance entre un point de et un point de .
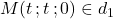 et
 , exprimer les coordonnées de
 . Déterminer
 et
 les points obtenus.
 et
 quelconques. En écrivant
 , montrer que
 .
Indications
1. Vecteurs directeurs non colinéaires, et système sans solution.
2. Écrire  et
 : système linéaire en
 et
 .
3.  est colinéaire à
 ,
 à
 ; développer le carré scalaire.
Corrigé
1.  et
 ne sont pas colinéaires : les droites ne sont pas parallèles. Un point commun vérifierait
 ,
 et
 : impossible. Non parallèles et non sécantes, elles ne sont pas coplanaires.
2.  .
 et
 . Donc
 , puis
 :
 ,
 ,
 ,
 et
 .
3. Posons  , combinaison de et ; comme
 est orthogonal à et à ,
 . Alors
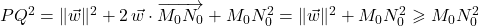 .
4. La distance minimale est atteinte pour  et
 :
⇝ la plus courte distance entre et vaut  .
La droite  est la perpendiculaire commune à et : c’est la seule droite qui coupe les deux droites à angle droit.
Exercice 3 · Le point équidistant des quatre sommets ★★★★
Dans un repère orthonormé d’origine  , on considère
 ,
 et
 .
- Soient et deux points distincts et le milieu de . Montrer que, pour tout point , . En déduire que l’ensemble des points équidistants de et est le plan passant par de vecteur normal (plan médiateur de ).
- Donner une équation des plans médiateurs de , et . En déduire qu’il existe un unique point équidistant de , , , , et calculer cette distance .
- Vérifier par le calcul que appartient au plan médiateur de .
- Soit . Montrer que est le milieu de et interpréter à l’aide du pavé droit construit sur , , , .
 et
 deux points distincts et
 . Montrer que, pour tout point
 . En déduire que l’ensemble des points équidistants de
 et
 . En déduire qu’il existe un unique point
 .
 . Montrer que
Indications
1.  , avec
 et
 .
2. Le plan médiateur de  passe par
 et a pour normal
 .
4. Les huit sommets du pavé sont-ils à la même distance de  ?
Corrigé
1.  (on a changé le signe des deux vecteurs). Donc
 : c’est le plan passant par
 et de vecteur normal
 .
2. Plans médiateurs :  ,
 ,
 . Un point équidistant de , , , appartient aux trois plans, et réciproquement :
 est le seul.
 .
3. Milieu de  :
 ;
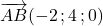 ; plan médiateur :
 , soit
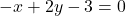 . Pour :
 : est bien dans ce plan (ce qui était prévisible, puisque
 ).
4. Le milieu de  est
 .
 est le sommet du pavé droit de sommets , , , opposé à ; le centre du pavé est équidistant de ses huit sommets (
 aussi).
⇝ est le centre de la sphère passant par les huit sommets du pavé, de rayon  .
Exercice 4 · Pythagore en dimension 3 ★★★★
Dans un repère orthonormé d’origine , on considère  ,
 et
 avec ,
 ,
 strictement positifs. Le tétraèdre
 a trois angles droits en .
- Montrer que le plan a pour équation .
- Soit le projeté orthogonal de sur et . Montrer que , et donner les coordonnées de .
- Montrer que . Que représente le point pour le triangle ?
- En calculant le volume de de deux façons, démontrer le « théorème de Pythagore en dimension 3 » (théorème de de Gua) : .
- Application : calculer l’aire du triangle pour , , , et vérifier le résultat directement.
 .
 . Montrer que
 . Que représente le point
 ,
 ,
 , et vérifier le résultat directement.
Indications
1. Vérifier que , , (non alignés) satisfont l’équation.
2.  est sur la droite passant par dirigée par
 :
 .
3. Calculer  et
 .
4.  .
5. Pour la vérification directe : triangle isocèle en .
Corrigé
1. , , vérifient l’équation (par exemple 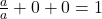 ) et ne sont pas alignés : c’est l’équation du plan
 .
2. est normal à , donc  avec
 . Notons
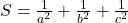 :
 et
 .
⇝  et
 .
3.  :
 et
 , donc
 . De même
 : est sur deux hauteurs du triangle, c’est son orthocentre.
4. En prenant  pour base :
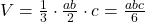 . En prenant
 pour base :
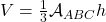 . Donc
 et
 . Or
 ,
 ,
 .
⇝ 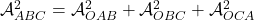 .
5.  , donc
 . Vérification :
 ,
 ; le milieu
 de
 donne
 et l’aire vaut
 .
Exercice 5 · Trois plans et le pivot de Gauss ★★★★ — niveau prépa ECG
Soit  un réel. On considère les plans
 :
 ,
 :
 et
 :
 .
- Montrer que et sont sécants et déterminer une représentation paramétrique de leur droite d’intersection .
- En remplaçant la ligne par puis la ligne par , transformer le système des trois équations en un système équivalent « triangulaire ».
- Discuter, selon les valeurs de , l’intersection des trois plans.
- Pour , montrer que les vecteurs normaux , , vérifient . Que dire si l’on remplace le second membre de par un réel ?
 par
 ,
 ,
 vérifient
 . Que dire si l’on remplace le second membre
 de
Indications
1. Vecteurs normaux non colinéaires ; prendre  comme paramètre.
2. Puis remplacer la nouvelle  par
 .
3. Distinguer  et
 .
4. Les mêmes opérations conduisent à une équation  .
Corrigé
1.  et
 ne sont pas colinéaires : les plans sont sécants. En soustrayant :
 . Avec :
 ,
 . Donc
 :
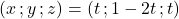 , .
2.  : ;
 :
 ; puis :
 . Le système est équivalent à
 .
3. Si :  ,
 ,
 : les trois plans se coupent en un seul point. Si : la dernière équation est
 , et les solutions sont celles des deux premières : l’intersection est la droite .
⇝ : intersection réduite au point  ; : intersection égale à la droite .
4.  : les trois vecteurs normaux sont coplanaires, ce qui explique qu’il n’y ait pas un unique point. Avec un second membre
 , les mêmes opérations donnent la dernière ligne
 : si
 , il n’y a aucune solution. Les trois plans sont alors sécants deux à deux, selon trois droites parallèles (comme les faces d’un prisme), sans point commun aux trois.
En ECG, cette méthode (pivot de Gauss) est l’outil de base pour résoudre les systèmes linéaires et calculer le rang d’une matrice.
Exercice 6 · Le produit vectoriel ★★★★ — niveau prépa MPSI-PCSI
Dans un repère orthonormé, pour  et
 , on définit le vecteur
 de coordonnées
 .
- Montrer que est orthogonal à et à , et que .
- Démontrer l’identité de Lagrange : . En déduire que, si et sont non nuls et forment un angle , alors .
- En déduire que si et seulement si et sont colinéaires, et que l’aire d’un triangle vaut .
- On donne , et . Calculer , l’aire du triangle et une équation du plan .
- Montrer que la distance d’un point à la droite est , et la calculer pour . Vérifier avec le projeté orthogonal de sur .
 .
 . En déduire que, si
 , alors
 si et seulement si
 .
 ,
 et
 . Calculer
 , l’aire du triangle
 , et la calculer pour
 . Vérifier avec le projeté orthogonal de
Indications
1. Calculer  : les termes se compensent deux à deux.
2. Développer les deux membres. Puis  et
 .
3. L’aire d’un triangle est  .
5. Si  est l’angle entre
 et
 , la distance cherchée est
 .
Corrigé
1. 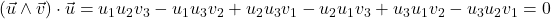 ; de même avec
 . Échanger
 et change le signe de chaque coordonnée.
2. Développons le membre de droite :  . Le carré
 . Et
 . La somme des deux derniers donne bien le premier. Alors
 , et sur
 .
⇝  .
3. Si ou est nul, c’est clair. Sinon,  , c’est-à-dire et colinéaires. L’aire de est
 .
4.  ,
 ,
 . Aire :
 . Le vecteur
 est normal à (question 1) ; avec : :
 (on vérifie avec :
 , et :
 ).
5. La distance de  à
 est
 . Ici
 ,
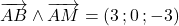 , de norme
 , et
 : la distance vaut . Vérification : le projeté
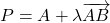 avec
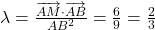 , et
 .
⇝  .
En MPSI-PCSI, le produit vectoriel est un outil constant en mécanique (moment d’une force, force de Lorentz) et en géométrie.
Pour aller plus loin
Besoin d’aide sur ce chapitre, ou envie de viser plus haut ?
Un blocage sur une notion, un contrôle à préparer — ou l’ambition d’une mention au Bac et d’une bonne prépa : Pr. Elakili, agrégé de mathématiques depuis 1991, propose des cours particuliers aux lycéens (Première, Terminale, Maths expertes), en présentiel à Casablanca, ou à distance, partout au Maroc et en France.
🎯 Objectif : réussir son Bac, viser la mention et arriver dans le supérieur avec une formation solide.